从简单图形(如独立的圆、矩形)扩展到复杂的平面线框图(如工程蓝图、电路图、建筑平面图), 其难度提升了一个量级。这好比从「认识单词」升级到了「理解一篇完整的文章」。
线框图识别的核心,不仅是检测出零散的线条,更是要理解由这些线条构成的完整拓扑结构 ——哪里是交点、哪些线围成了一个「面」、不同图元之间的连接关系是怎样的。
本文档将三大流派的理论与对应可运行代码、演示图整合为一。
流派一:几何分析法——基于规则与图论的传统基石
这是最经典的方法,逻辑清晰,可解释性强,在许多结构化场景中依然有效。
核心思路:将识别问题转化为图(Graph)的匹配与搜索问题。首先,从图像中提取出所有 基本的几何图元(直线、圆弧等),它们构成图的「边」;然后,找出它们的交点,构成图的「顶点」。 最终,整个线框图就被抽象成一个由顶点和边组成的拓扑图。
关键技术与步骤:
- 图元提取:应用
cv2.HoughLinesP()、cv2.HoughCircles()等方法,从图像中提取出直线、圆、弧等基础元素。 - 拓扑图构建:计算所有图元之间的交点,建立「顶点-边」的关联,构建出描述线框结构的拓扑图。
- 结构分析与识别:在这个图上进行推理。例如,在一个平面图中,通过寻找图论中的最小环(Minimum Cycle Basis),可以识别出每一个独立的「房间」或「区域」;通过子图同构(Subgraph Isomorphism)算法,可以将局部结构与预定义的符号模板(如电路中的电阻、建筑图中的门)进行匹配。
优势与局限:优点是计算过程透明,结果精确。缺点是严重依赖前端图元提取的质量,对噪声、断裂和变形非常敏感。
经典示例五:平面线框图 → 拓扑图 → 房间识别
本示例完整复现「图元提取 → 拓扑图构建 → 最小环基识别房间」的流程: 用霍夫变换提取墙体线段,计算交点并聚类成顶点,在线段途径的所有顶点处打断成边, 构建属性邻接图,最后用 networkx.minimum_cycle_basis 找出每个闭合环——即每个「房间」。
import cv2
import numpy as np
import networkx as nx

# ---------- 1. 图元提取: 霍夫线段 ----------
edges = cv2.Canny(img, 50, 150, apertureSize=3)
segments = cv2.HoughLinesP(edges, rho=1, theta=np.pi / 180, threshold=60,
                           minLineLength=50, maxLineGap=30)
segs = segments.reshape(-1, 4).astype(float) if segments is not None else np.zeros((0, 4))

# ---------- 2. 拓扑图构建: 交点 -> 顶点, 线段在顶点处断开成边 ----------
def line_intersection(p1, p2, p3, p4):
    """两线段交点(在延长线上), 返回 None 或 (x, y)。"""
    x1, y1 = p1; x2, y2 = p2
    x3, y3 = p3; x4, y4 = p4
    denom = (x1 - x2) * (y3 - y4) - (y1 - y2) * (x3 - x4)
    if abs(denom) < 1e-9:
        return None
    t = ((x1 - x3) * (y3 - y4) - (y1 - y3) * (x3 - x4)) / denom
    return (x1 + t * (x2 - x1), y1 + t * (y2 - y1))

# 收集所有交点并聚类成顶点(距离 < 8 的归为同一顶点)
candidates = []
for a, b in ((s[:2], s[2:]) for s in segs):
    for c, d in ((s[:2], s[2:]) for s in segs):
        ip = line_intersection(a, b, c, d)
        if ip is not None and 0 <= ip[0] <= W and 0 <= ip[1] <= H:
            candidates.append(ip)
vertices = []
for ip in candidates:
    if all(np.hypot(ip[0] - vx, ip[1] - vy) > 8 for vx, vy in vertices):
        vertices.append(ip)
vertices = np.array(vertices)

# 每条线段在其途经的所有顶点处被打断, 相邻顶点之间形成一条边
G = nx.Graph()
for s in segs:
    p1, p2 = s[:2], s[2:]
    dx, dy = p2 - p1
    L2 = dx * dx + dy * dy
    hits = []
    for vi, v in enumerate(vertices):
        t = ((v[0] - p1[0]) * dx + (v[1] - p1[1]) * dy) / L2
        proj = p1 + t * np.array([dx, dy])
        dist = np.hypot(v[0] - proj[0], v[1] - proj[1])
        if t > -0.05 and t < 1.05 and dist < 10:   # 顶点落在线段上
            hits.append((t, vi))
    hits.sort()
    for (_, vi), (_, vj) in zip(hits, hits[1:]):
        G.add_edge(vi, vj)

# ---------- 3. 结构分析: 最小环基 = 每个"房间" ----------
rooms = list(nx.minimum_cycle_basis(G))
print(f"线段: {len(segs)} 条, 顶点: {len(vertices)} 个, 最小环(房间): {len(rooms)} 个")
演示效果图(由 code/demo5_wireframe_rooms.py 生成)
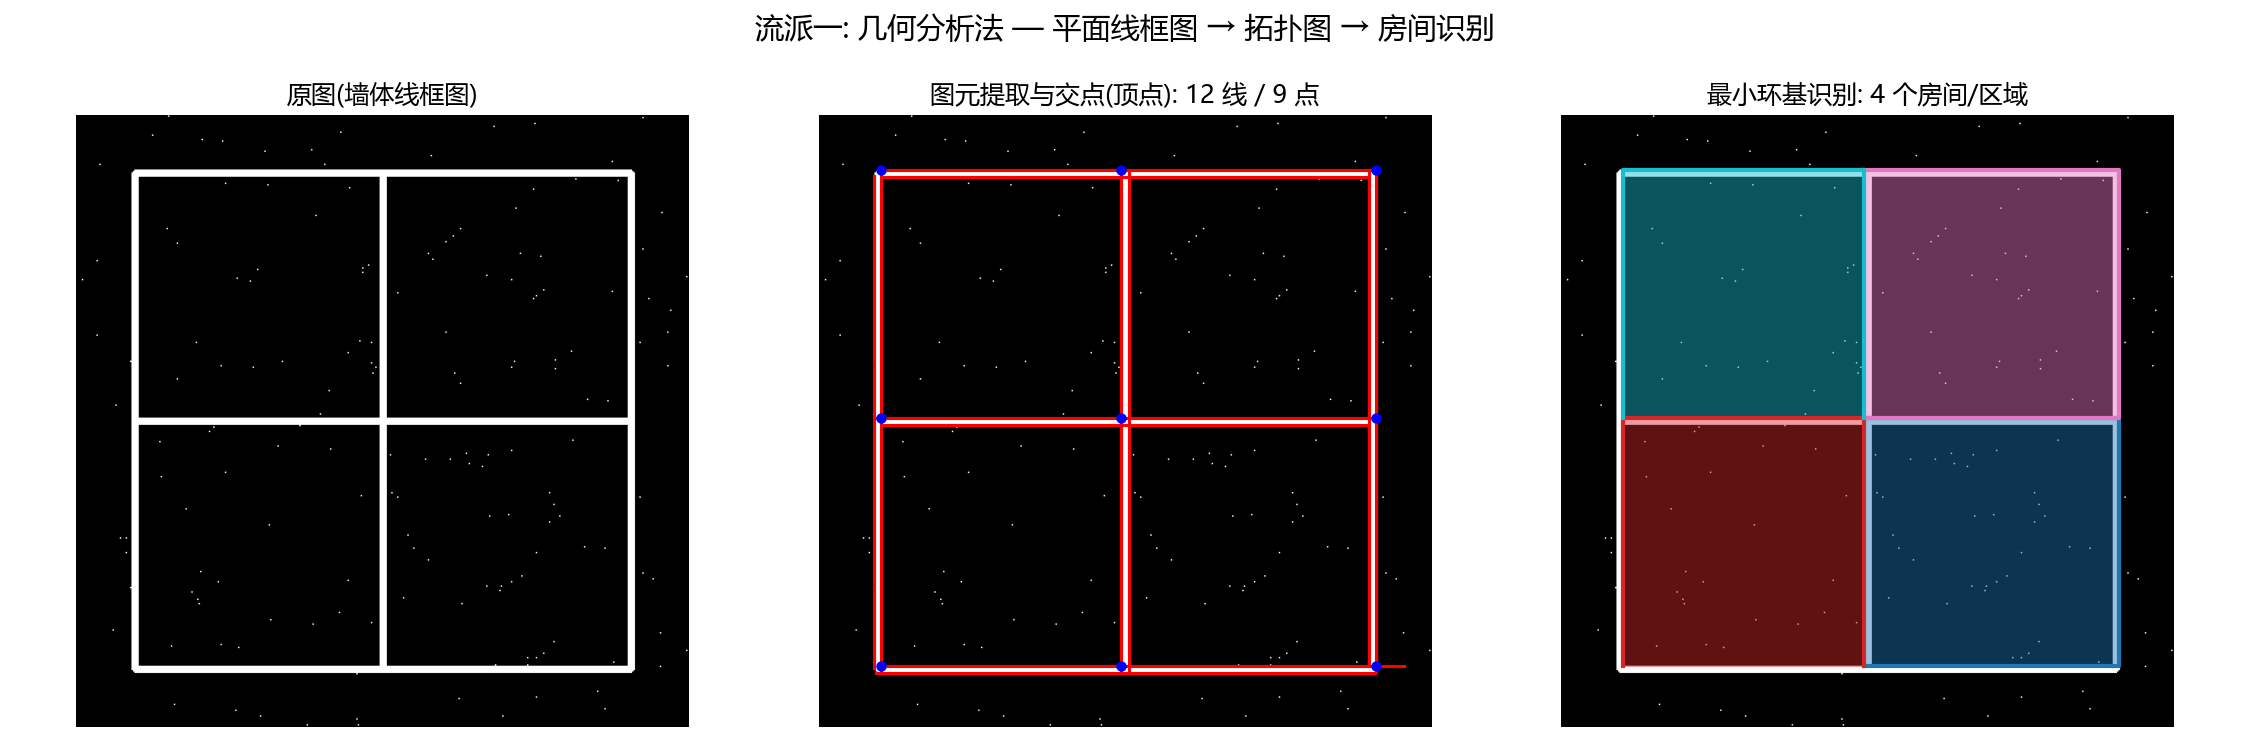
左图为合成的建筑平面墙体线框图(2×2 网格共 4 个房间);中图为霍夫提取的线段 (红)与交点聚类得到的顶点(蓝点);右图为最小环基识别结果——每个闭合环 被着色标注,恰好对应 4 个独立房间/区域。
经典示例六:子图同构识别图元符号
在已构建的属性邻接图上,用 networkx.algorithms.isomorphism.GraphMatcher 在大图中搜索与模板图同构且边长比例一致(edge_match 校验)的子图。 模板为「正方形+双对角线」符号:4 个角点围成外框(边长 1.0),中心交叉点经 4 条半对角线(长度 1/√2)连到各角点。
import networkx as nx

# ---------- 模板: "正方形+双对角线"符号 ----------
# 角点 0-3 围成外框(边长 1.0), 中心点 4 连 4 条半对角线(长度 1/sqrt2)
template = nx.Graph()
template.add_nodes_from(range(5))
for i in range(4):
    template.add_edge(i, (i + 1) % 4, len=1.0)
for i in range(4):
    template.add_edge(i, 4, len=1.0 / np.sqrt(2))

# ---------- 匹配: 边长比例一致性校验(容差 10%) ----------
def edge_match(e1, e2):
    return abs(e1["len"] - e2["len"]) / max(e1["len"], e2["len"]) < 0.10

matcher = nx.algorithms.isomorphism.GraphMatcher(G_img, template, edge_match=edge_match)
matches = list(matcher.subgraph_isomorphisms_iter())
print(f"匹配到 {len(matches)} 个目标符号")
演示效果图(由 code/demo6_symbol_isomorphism.py 生成)
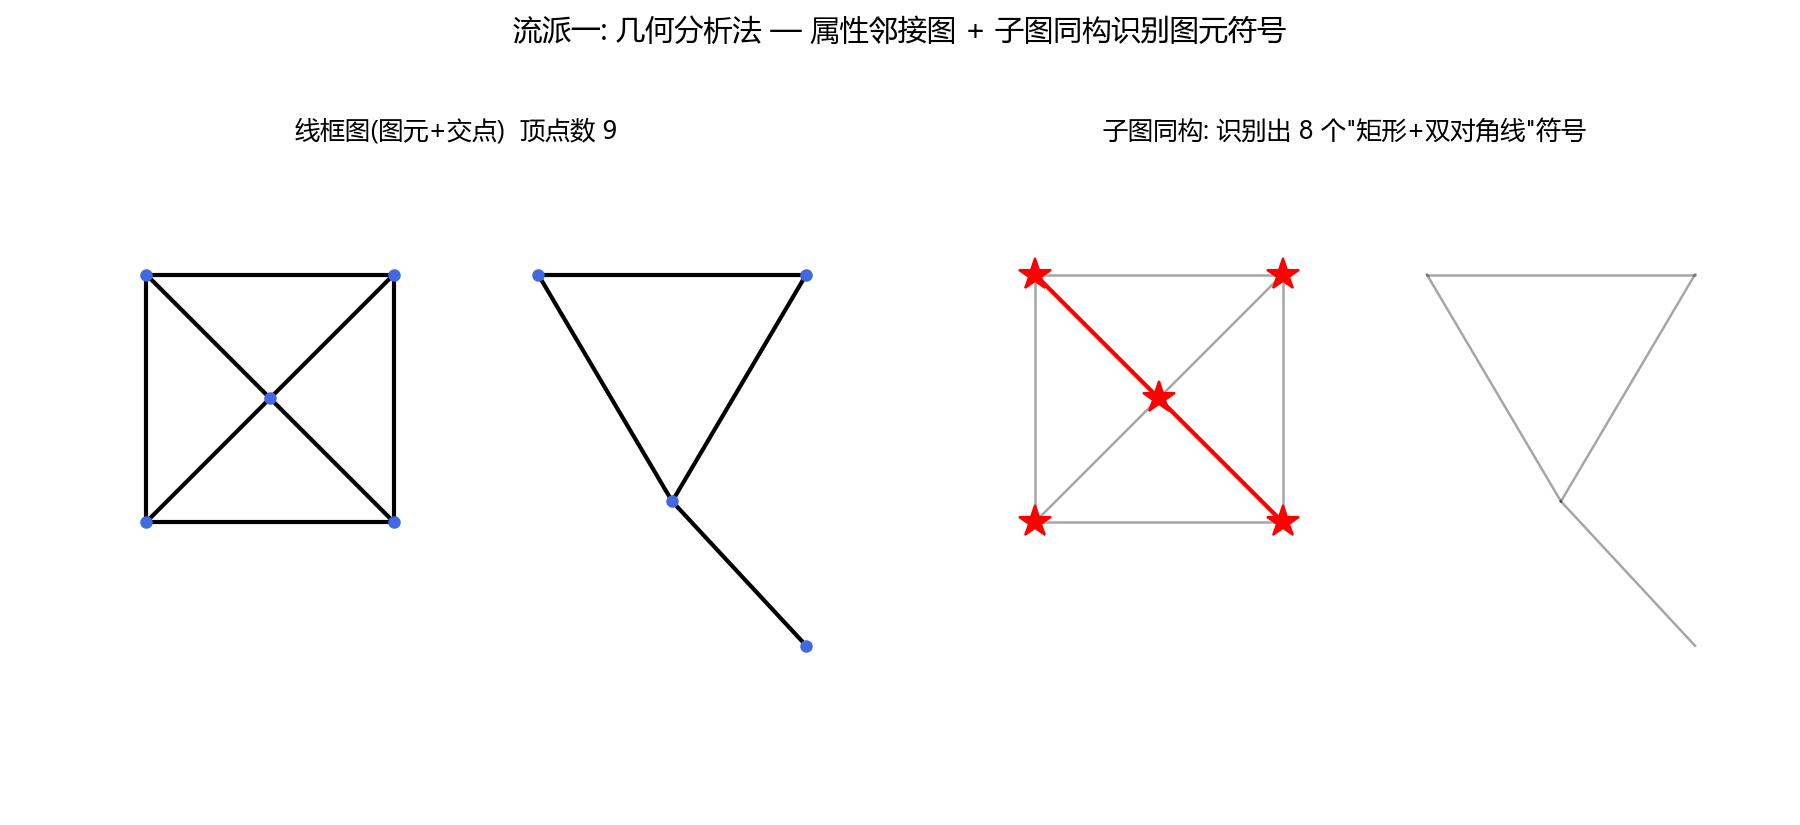
左图为合成的线框图:目标「正方形+双对角线」符号 + 干扰三角形与一条游离线段; 右图为子图同构匹配结果——从 9 个顶点的大图中精确找出与模板同构(8 个匹配, 对应正方形的 8 个对称变换)的目标符号。
流派二:深度学习方法——端到端解析的现代主力
随着深度学习的发展,端到端的线框解析模型成为主流,它们能直接从原始图像中预测出结构化的线框。
核心思路:用一个统一的神经网络,同时完成「找点」和「连线」的任务。
代表方法:L-CNN (Line-CNN)
- 工作原理:网络先预测出图像中所有可能的连接点(Junction)的热力图(即每个像素是交点的概率)。然后,基于这些点生成大量的线段候选,最后用另一个分类器验证哪些候选线段是真实存在的。
- 特点:是一种「由点及线」的思路。
进阶方法:HAWP (Holistically-Attracted Wireframe Parsing)
- 工作原理:克服了 L-CNN「点线分离」的缺点,采用一个更整体的视角。它通过一个精心设计的网络,同时预测连接点和线段,并让这两个任务在训练中相互促进。它不仅能判断两点间是否有线,还能直接回归出线的存在和位置。
- 特点:这是一种更先进的「点线融合」思路,效果通常更好。
其他深度学习应用
- 语义分割(Semantic Segmentation):对图像中的每一个像素进行分类,比如标记为「属于墙体线」「属于门窗线」或「属于端点」。这种方法对线条断裂和模糊有很好的鲁棒性。
- 图神经网络(GNNs):将提取到的线段直接构建成图,然后利用 GNN 来学习线段之间的关系,进行语义分类(如区分承重墙和非承重墙)。
说明:流派二需要预训练权重与 GPU 环境,超出本文档可运行示例范围; 相关开源实现可参考 L-CNN / HAWP 的官方仓库与预训练模型。
流派三:混合方法与高级应用——优势互补,解决更复杂的问题
在实际的工业级应用中,往往是将传统方法与深度学习相结合,形成一套完整的处理流水线。
矢量化(Vectorization)
这通常是线框图识别的第一步或最终目标。深度学习模型(如 HAWP)可以从光栅图像(位图)中 预测出结构化的线段和交点。这些结构化的几何信息随后可以被转换为 CAD 等软件支持的矢量格式 (如 DXF)。
三维重建(3D Reconstruction)
这是线框图识别最具挑战性也最有价值的应用之一。目标是从一张或多张二维线框图,恢复出物体的 三维模型。
- 传统方法:依赖强大的几何约束,如线的类型(凸棱、凹棱、轮廓线等)、平面的朝向等。
- 深度学习方法:可以直接训练一个神经网络,从单张线框图端到端地预测出物体的三维形状(例如,预测一个三维体素网格)。
总结
总的来说,平面线框图的识别技术正从传统的、依赖人工设计规则的几何分析法,向更智能、更鲁棒的 深度学习方法演进。
| 流派 | 像什么 | 核心思路 | 代表方法 | 优点 | 局限 |
|---|---|---|---|---|---|
| 几何分析法 | 严谨的数学家 | 图元提取 → 拓扑图 → 最小环基/子图同构 | 霍夫 + 图论 | 过程透明、结果精确 | 依赖前端图元提取质量,对噪声/断裂/变形敏感 |
| 深度学习方法 | 经验丰富的工程师 | 神经网络端到端「找点+连线」 | L-CNN、HAWP、语义分割、GNN | 鲁棒、能从原始图像直接预测结构化结果 | 需要大量标注数据与算力,可解释性差 |
| 混合方法 | 团队协作 | 深度学习粗解析 + 传统几何精校正 | 矢量化 / 三维重建流水线 | 优势互补、工业落地 | 系统复杂 |
在实际应用中,这两种思路并非替代关系,而是互补关系。一个成熟的工业级系统,往往会结合两者优势: 先用深度学习模型进行端到端的粗略解析,再用传统几何算法进行精细校正和结构化输出, 最终实现对复杂线框图的高效、精准识别。
附录:运行演示脚本
本文档的可运行脚本位于 code/ 目录,全部已实测通过(依赖:numpy, matplotlib, opencv-python, networkx)。
# 进入 code 目录后运行
python demo5_wireframe_rooms.py     # 流派一: 平面线框图 -> 拓扑图 -> 房间识别
python demo6_symbol_isomorphism.py # 流派一: 子图同构识别图元符号| 脚本 | 对应章节 | 输出图 |
|---|---|---|
code/demo5_wireframe_rooms.py | 流派一 示例五 | figures/fig_wireframe_rooms.png |
code/demo6_symbol_isomorphism.py | 流派一 示例六 | figures/fig_wireframe_symbol.png |
code/figure_style.py | — | 中文字体与绘图公共配置(被各脚本引用) |
与前一文档(
图形识别-经典示例与代码.md)衔接:本文档流派一中的「图元提取」步骤, 即直接复用了前文第一层的霍夫变换与第二层的图论建模方法。