计算机图形学与人工智能基础
五大系列 · 36 篇文章:核心讲义(CG × AI 基础)+ 识别系列(从 2D 到 3D)+ 技术栈全景 + 案例库 · 空间智能 + 案例库 · 多智能体。原理公式、推导要点、可运行代码与原理图示一网打尽。
核心讲义 · CG × AI
从「结构如何生成图像」到「模型如何从数据中学习」
识别系列 · 从 2D 到 3D
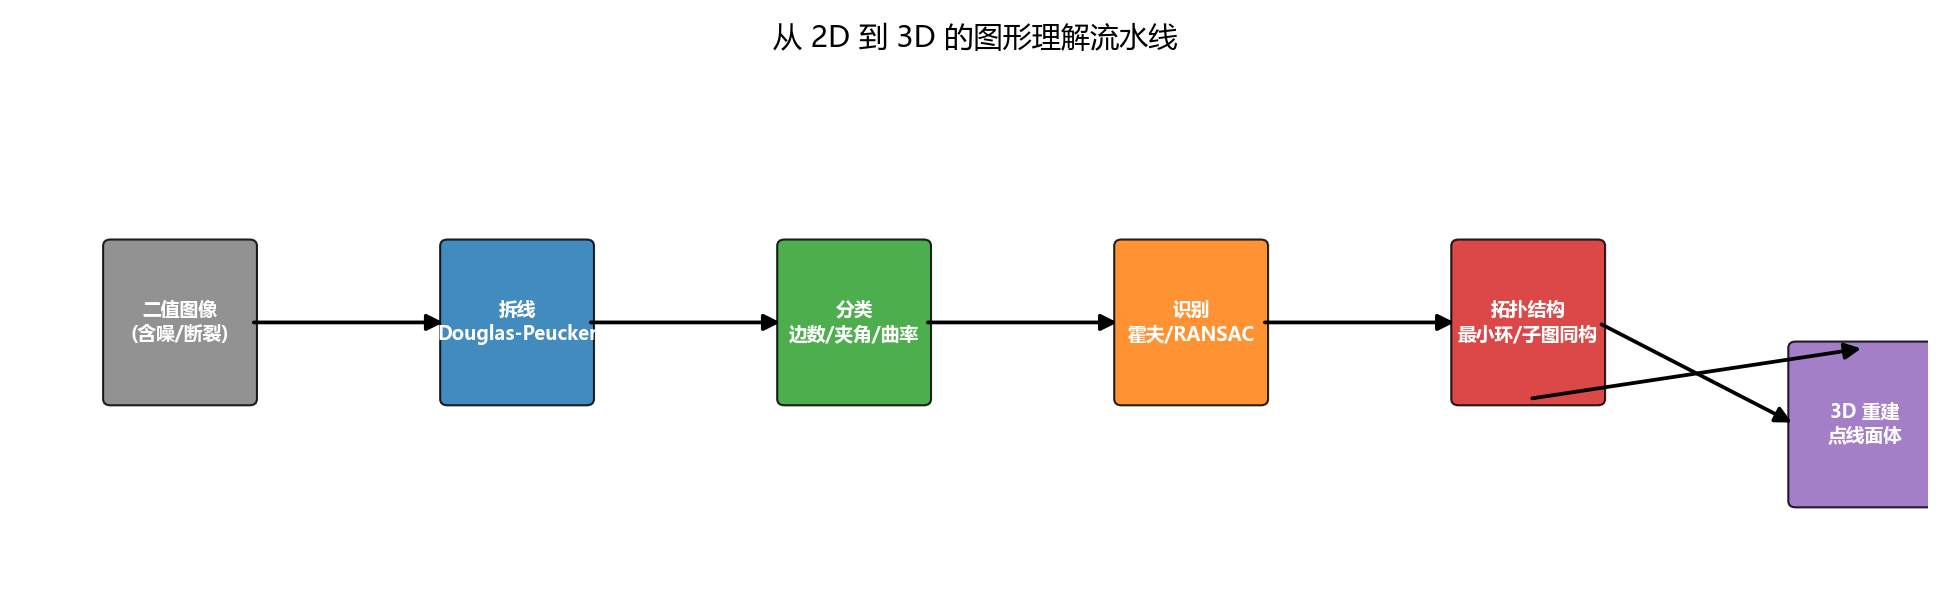
霍夫投票 → RANSAC → 拓扑图 → 三角测量 → 三维模型处理:从 2D 几何识别到 3D 建模分析的全景链路
技术栈全景 · 空间智能闭环
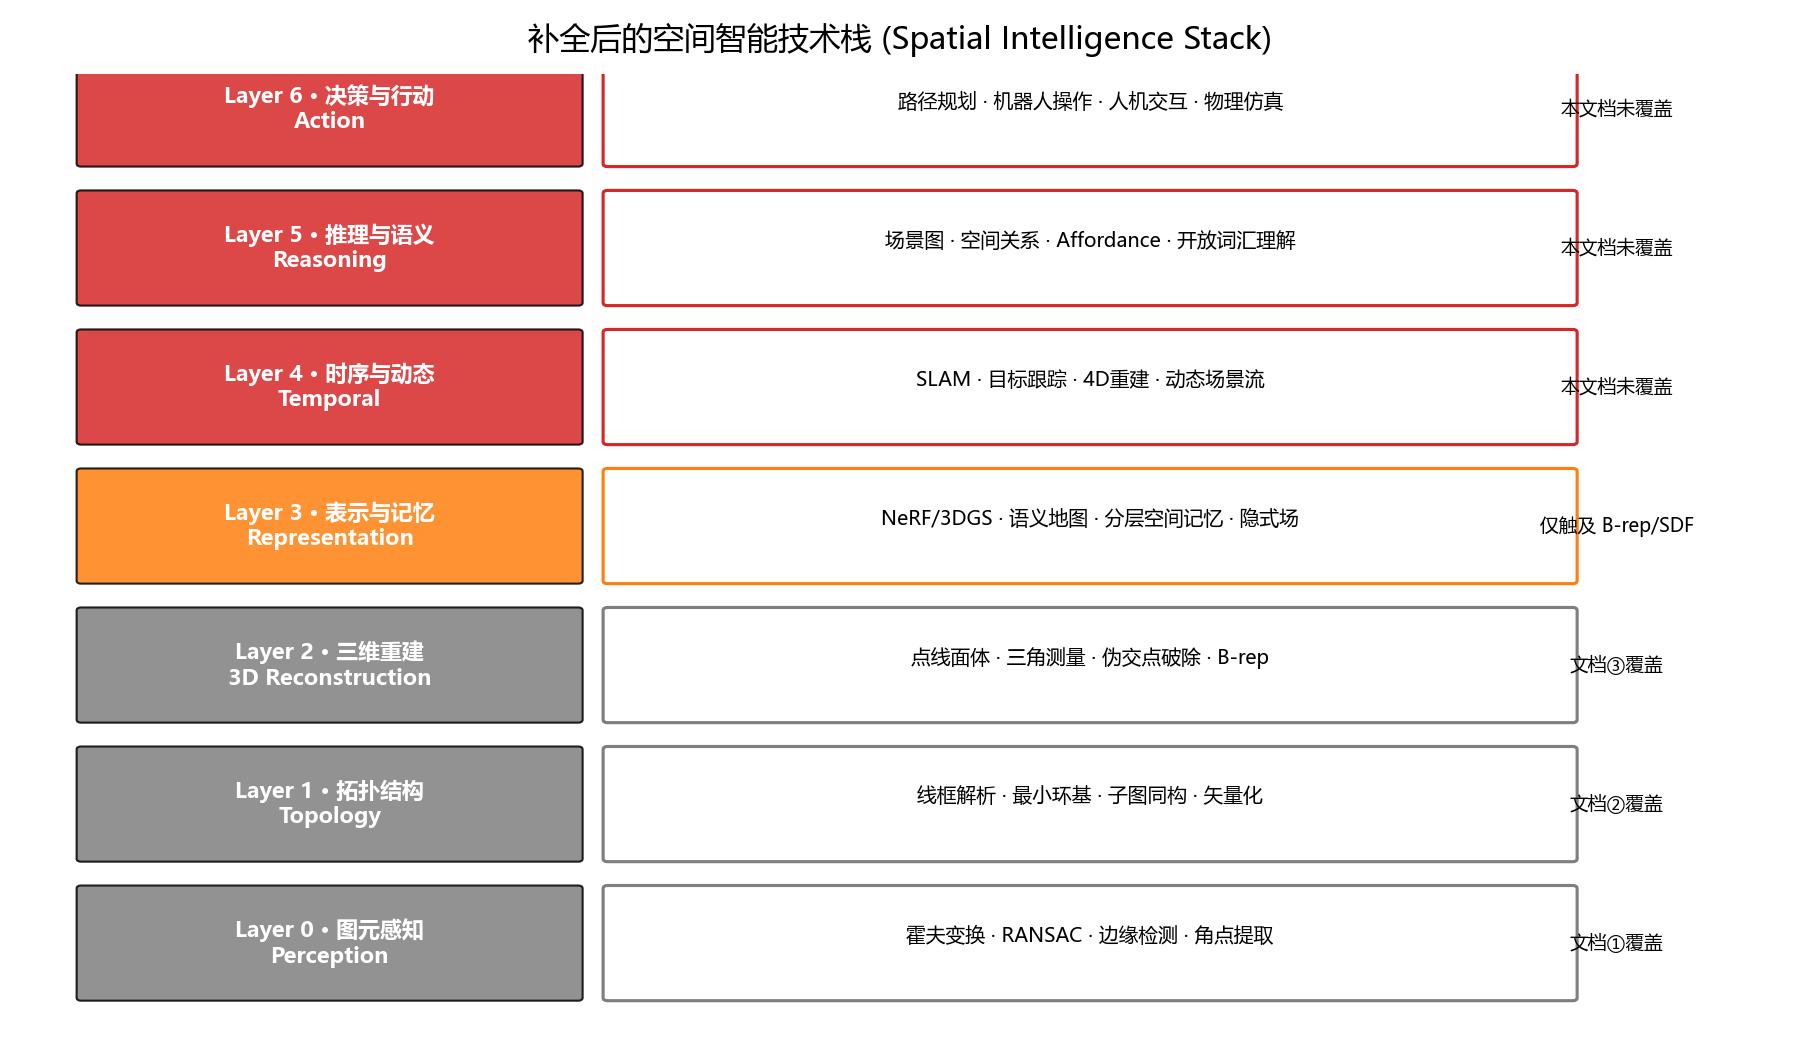
从几何地基到语义、动态、记忆、推理与行动:一张图看懂空间智能完整技术栈
案例库 · 空间智能
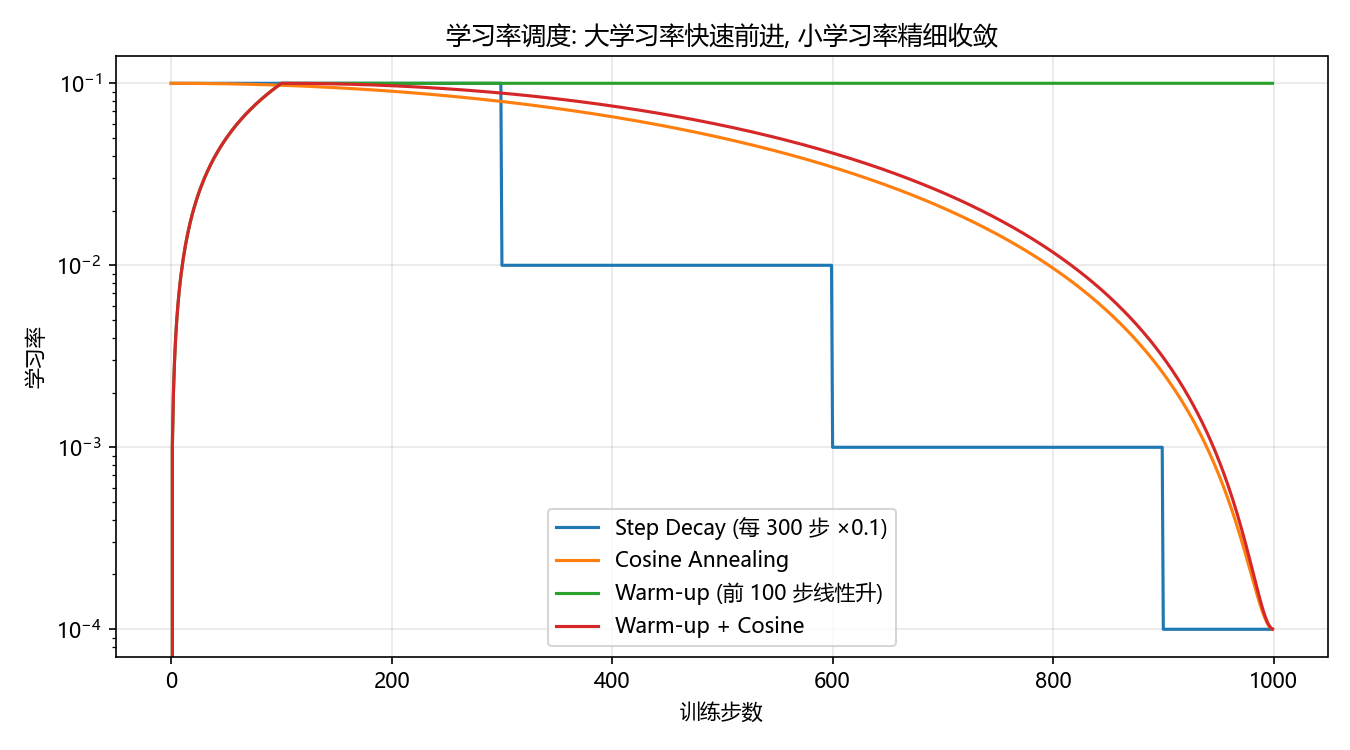
参数设置 → 数据预处理 → 训练流程 → 评价指标 → 避坑指南:把「原理」练成「工程能力」
案例库 · 多智能体
Agent 工程 / 模型工程 / 测试与安全 / 度量与实证:原理 · 架构 · 提示词规格 · 可复现实验代码
第一部分 · 计算机图形学基础(CG)
从空间坐标到像素 —— 让三维世界落成二维图像 · 共 4 章2D/3D 齐次变换矩阵——空间坐标的「语法」
平移、旋转、缩放用齐次坐标统一为矩阵乘法;矩阵连乘的顺序,就是变换施加的顺序。
正交与透视投影——从 3D 到 2D 的「镜头」
正交投影丢深度、透视投影除以 z——相似三角形是 3D 到 2D 的核心,也解释了识别中的「伪交点」。
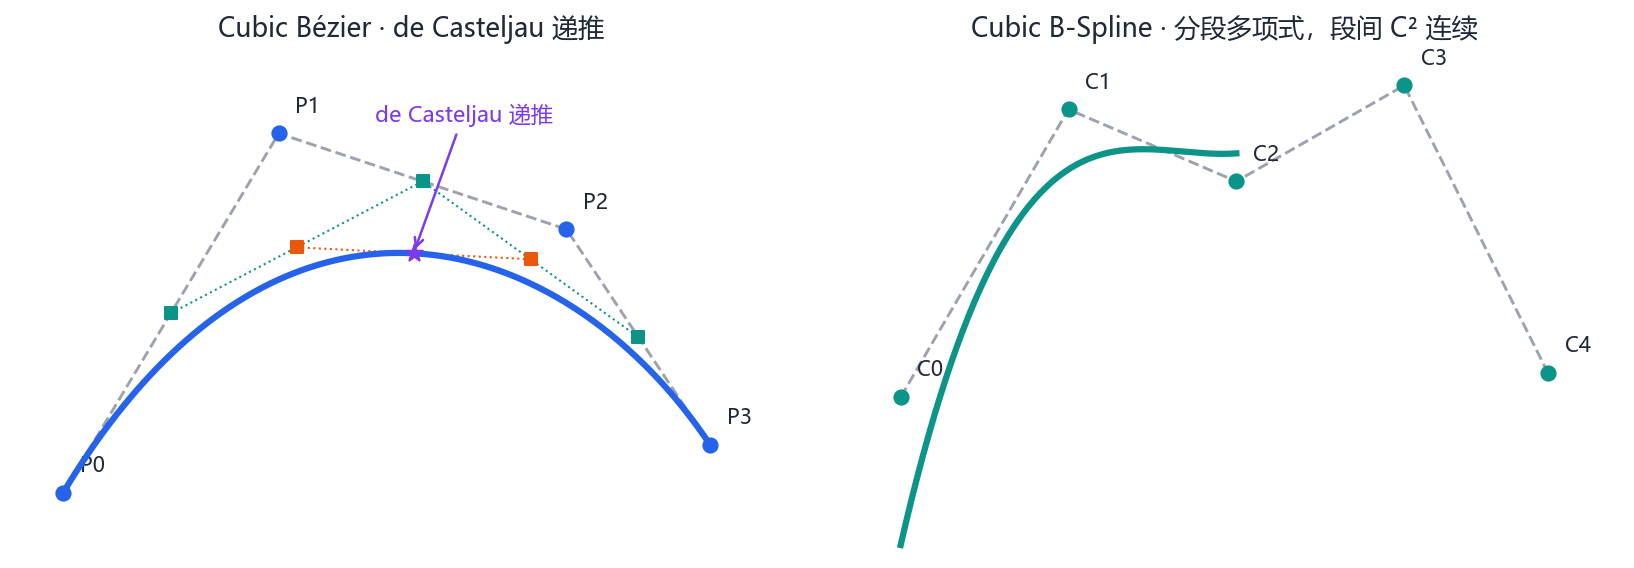
Bézier 曲线与 B-Spline 曲面——自由形状的「数学笔」
Bézier 用伯恩斯坦基函数定义,de Casteljau 递推数值稳定;B-Spline 分段多项式可做到 C² 连续。
光栅化与深度缓冲——像素生成的「流水线」
重心坐标判断像素是否落在三角形内,Z-Buffer 逐像素记录最近深度——GPU 渲染流水线的两块基石。
第二部分 · 人工智能基础(AI)
从神经元到注意力 —— 让模型从数据中学习 · 共 4 章感知机与全连接层——神经网络的「原子」
感知机用错误驱动规则学习线性分类;激活函数引入非线性,全连接层与损失函数构成 MLP 训练闭环。
卷积神经网络(CNN)——视觉特征的「扫描器」
卷积核在图像上滑动做局部点积:Sobel 检测边缘、高斯模糊降噪,参数共享 + 局部感受野让视觉学习高效。
注意力机制与 Transformer——全局关联的「聚光灯」
Scaled Dot-Product Attention 让任意两个位置直接关联,权重由数据动态决定——Transformer 的「聚光灯」。
反向传播与梯度下降——模型训练的「引擎」
前向传播逐层算输出,反向传播用链式法则复用中间结果;学习率决定收敛快慢,是模型训练的引擎。
第三部分 · CG × AI 融合
从「绘制」到「学习绘制」—— 可微分渲染与 NeRF · 共 1 章附录 · 演示脚本
demo11–19 全部脚本对照与运行命令 · 共 1 篇识别系列 · 从 2D 到 3D
霍夫投票 → RANSAC → 拓扑图 → 三角测量 → 三维模型处理:从 2D 几何识别到 3D 建模分析的全景链路 · 共 5 篇图形识别:原理分层 + 经典示例 + 识别代码
从霍夫投票、RANSAC 到子图同构与断点缝合,五种层次解决"断裂、离群、残缺、组合"四类识别难题。
线框图识别:三大流派 + 经典示例 + 识别代码
几何分析法 + 深度学习方法 + 混合方法三大流派,用拓扑图理解平面线框图的"结构"。
三维识别:点·线·面·体 + 经典示例 + 识别代码
点→线→面→体,从三角测量到最小环基到 B-rep 实体,破解 2D 投影丢失深度的根本难题。
图形识别入门:原理图解 + 难点核心代码 + 开源基线
30 分钟入门:一张图看懂流水线,两行代码跑通霍夫与 RANSAC,附开源基线速查表。
三维模型处理全景:识别·分类·分割·快速建模·自动化建模·模型分析
从识别分类、分割、重建到自动化建模与分析:三维模型处理五大任务的经典方法与深度学习流派全景,附 5 个可直接运行的演示脚本。
技术栈全景 · 空间智能闭环
从几何地基到语义、动态、记忆、推理与行动:一张图看懂空间智能完整技术栈 · 共 1 篇案例库 · 空间智能
模型训练工程实战:参数设置 → 数据预处理 → 训练流程 → 评价指标 → 避坑指南:把「原理」练成「工程能力」 · 共 1 篇案例库 · 多智能体
智能软件工程案例实战:Agent 工程 · 模型工程 · 测试与安全 · 度量与实证 —— 原理 / 架构 / 提示词规格 / 可复现实验代码 · 共 19 篇智能软件工程 · 案例实战:本地 AI 视频生成的原理拆解与可复现实验
ComfyUI + 开源图生视频模型 —— 扩散/VAE/LoRA/I2V 原理 + 节点式工作流 + 因子对照实验代码(t 检验/效应量/帕累托),
Agent 工程方法:以 Hermes 为主线跑通五件套
Agent 不是更大的提示词,而是可拆解、可度量、可复现的软件系统:ReAct·工具/MCP·Reflexion·Memory·Skill 逐层拆开,附 ≤80 行 ReAct loop 与完整 trace。
Hermes Bot + Skill 蒸馏:把标准工作流变成可复用能力
把「跑对的那条路」固化成下次还能用的能力:SKILL.md 蒸馏四步、Hermes Bot 加载组合,并落人物/岗位蒸馏的合规边界与伦理审查表。
智能软件测试:蜕变测试 + 属性测试 + LLM-as-a-Judge
AI 输出无唯一真值,精确断言失效:用蜕变关系与属性断言定义「对」,再让 LLM-as-Judge 判语义——且 Judge 也要跟人工算一致性、暴露局限。
多智能体协作:Planner–Executor–Critic 三角色闭环
拆角色看似更聪明,实则成倍放大 token 与延迟:用与单 Agent 严格对照的成功率/成本/延迟三方权衡,判定「何时值得、何时过度设计」。
Prompt Injection 攻防与 Agent 安全护栏
私有数据×不可信内容×外部动作构成「致命三角」:靠最小权限+沙箱+审计+护栏层,度量护栏前后 ASR↓ 与误拦率;含 Jev/Laya 小型决策模型护栏可选扩展。
Agent 度量仪表盘:从「能跑」到「可运营」
观测先于优化,且要跨模型/工具/工作流三层:先钉死指标定义,再落 trace 中间件与 SR/p95/成本/显存/tokens·s 看板,统一 traces.csv 口径。
失败分析与 Kappa:把主观缺陷变成可复核的工程数据
「输出不好」是主观判断:用失败分类学 F1–F8 + 双人独立标注 + Cohen/Fleiss Kappa,先修编码本再下结论,把缺陷编码成可复核数据。
MiniMind 的软件工程视图:把 LLM 当「版本化组件」来管
不是 ML 教程——把 MiniMind 当「版本化 LLM 组件」标本,串起模型即组件、配置版本、度量、失败分析,产出可被 CI 消费的版本清单与影响报告。
模型工程 · 上:压缩——把大模型塞进消费者显存
量化不是调开关,而是显存/速度/质量/工具可靠性的可度量权衡:Q4_K_M·IQ3_XXS·AWQ·三值 + KV cache q4_0,交付度量四元组表与「16GB 目标」证据链。
模型工程 · 中:提速——投机解码与「三驾马车」
量化减带宽、并行提吞吐、投机解码减串行步数,三驾马车各有瓶颈不可相加;讲清「草稿+验证、无损」原理与「何时不值得」的判定。
模型工程 · 下:开源选型——用开源还是造开源
选型是软件决策不是刷分:区分权重/数据/代码开放与许可证权利,正视第三方再量化的信任链,产出模型版本清单与许可核查工作表。
SE 实证方法:假设 → 数据 → 检验 → 效应量 → 报告
统计显著 ≠ 工程有意义:预注册抗事后偏差,用 pr11/pr12 数据跑「量化 × 投机解码」 2×2 因子设计,报效应量与 95%CI 而不是只看 p 值。
AI 组件的版本管理与 CI/CD:让「换个模型不塌方」
Prompt/模型/Skill 都是会变的软件组件:hash 锁 + 兼容矩阵 + 行为回归门禁 + shadow/金丝雀,把「感觉差不多」换成「门禁说了算」。
节点式工作流 vs Agent 自主编排:两种组装范式
「节点式还是 MCP」本身就问错了:MCP 是协议,节点式与 Agent 自主才是两种编排范式。教清范畴,给同一任务的两种实现、四维对比与选型决策树。
SWE-bench 最小复现:让 Agent 修真实 Issue
端到端 Agent 的照妖镜:讲清 fail-to-pass / pass-to-pass 评测协议,用预跑日志做失败归因而非从零跑通刷榜。
多模态工程入口:一张截图 → 一份缺陷报告
同一类原生视觉能力,pr02 做生成、本篇做判别与结构化产出:VLM 截图→缺陷报告 JSON,纳入字段完整率、Judge 一致性与失败编码,把「好玩」接成「有用」。
从自然语言需求到可验证规格:需求工程 + 规格漂移
把一段含糊需求收敛成可验证 SRS:五层需求分类、Prompt as Specification、验收标准四模板、规格漂移检测与治理,附抽取+校验+diff 代码。
AI 原生架构 + RAG 检索增强:组件边界 / 数据流 / 最小工作流
六层组件边界与「事实/认知/计算/流程」职责划分口诀,AI 质量属性权衡,补齐系列缺失的 RAG 流水线与失败模式,附最小可跑 RAG + Agent 工作流。